Robotics Meet GROOT: A Robust Imitation Learning Framework for Vision-Based Manipulation with Object-Centric 3D Priors and Adaptive Policy Generalization Dec 2, 20233 min read
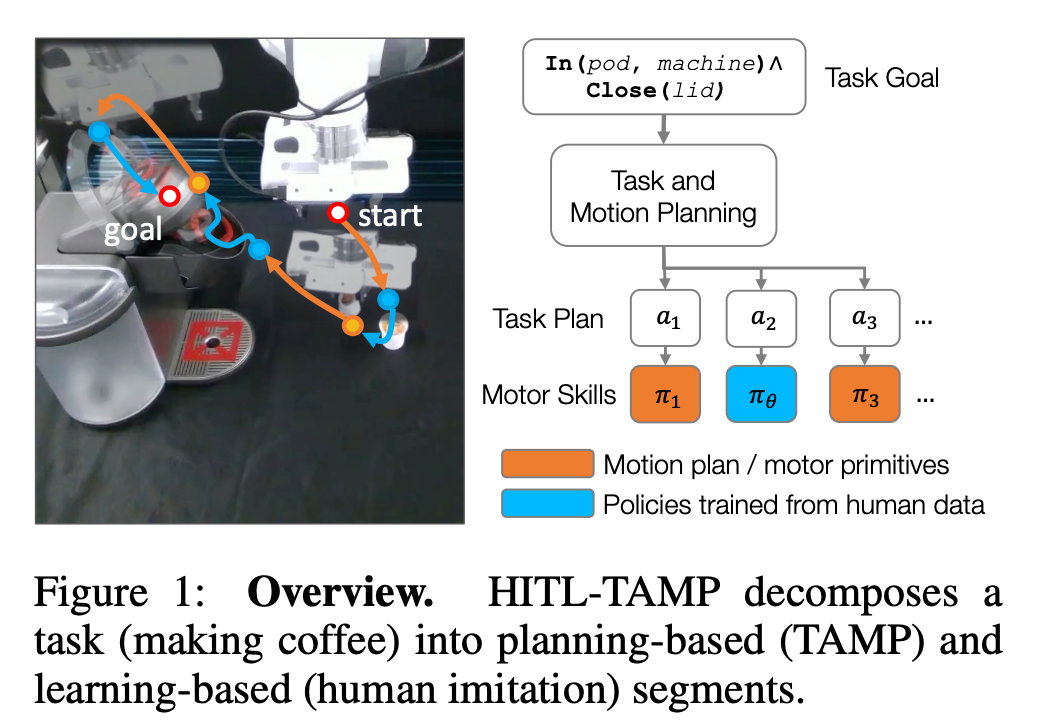
Robotics Meet HITL-TAMP: A New AI Approach to Teach Robots Complex Manipulation Skills Through a Hybrid Strategy of Automated Planning and Human Control Dec 2, 20233 min read
Robotics Researchers at Stanford Introduce RoboFuME: Revolutionizing Robotic Learning with Minimal Human Input Dec 2, 20235 min read
Robotics Researchers from NVIDIA and UT Austin Introduced MimicGen: An Autonomous Data Generation System for Robotics Dec 2, 20234 min read
Robotics Duke University Researchers Propose Policy Stitching: A Novel AI Framework that Facilitates Robot Transfer Learning for Novel Combinations of Robots and Tasks Dec 2, 20233 min read
Robotics This AI Paper from MIT Introduces a Novel Approach to Robotic Manipulation: Bridging the 2D-to-3D Gap with Distilled Feature Fields and Vision-Language Models Dec 2, 20233 min read
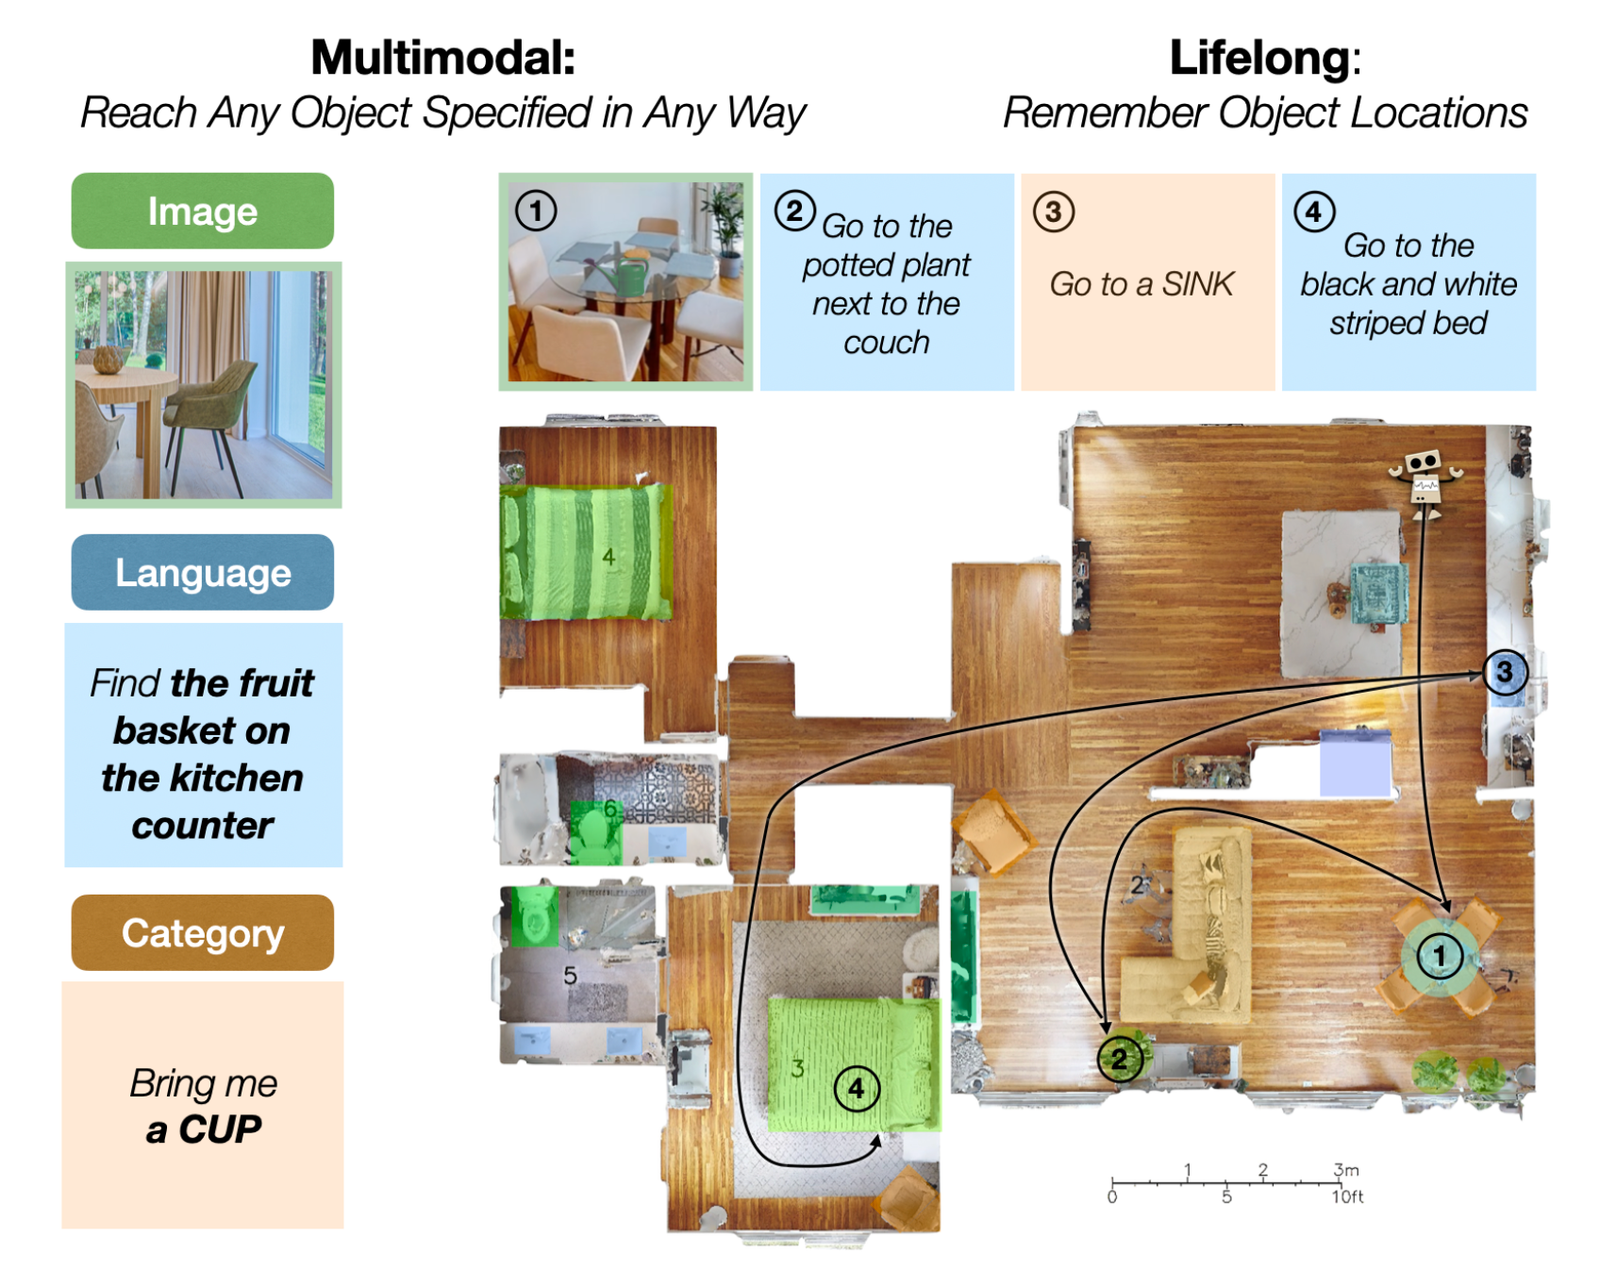
Robotics Meet GO To Any Thing (GOAT): A Universal Navigation System that can Find Any Object Specified in Any Way- as an Image, Language, or a Category- in Completely Unseen Environments Dec 2, 20233 min read
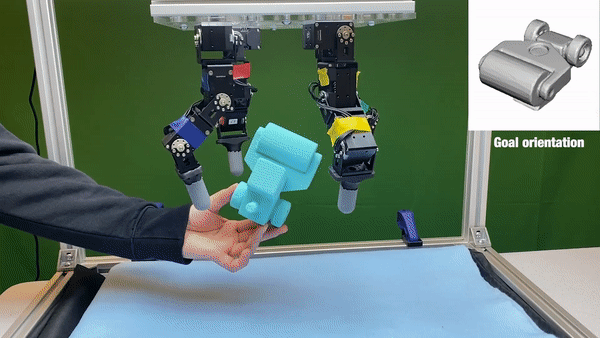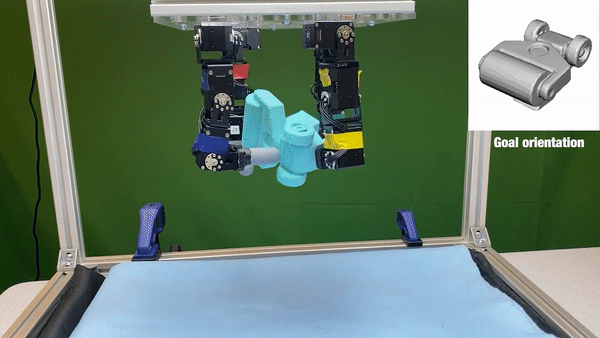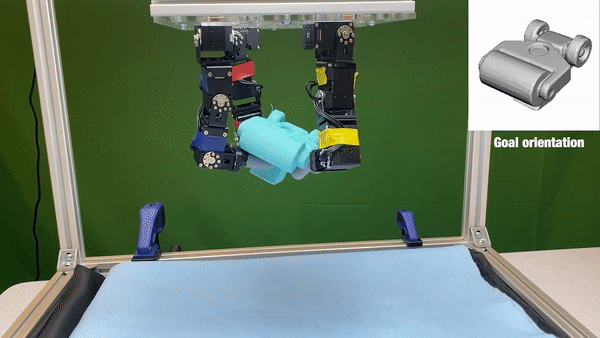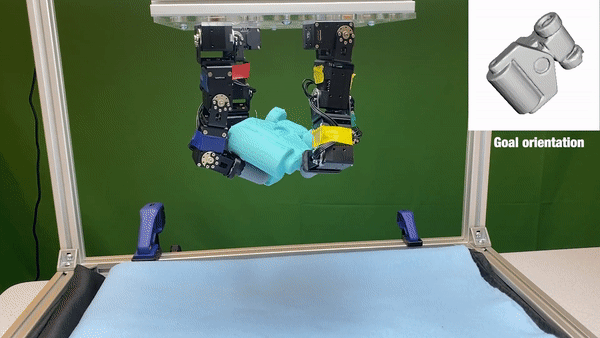
Robotics This AI Research from MIT and Meta AI Unveils an Innovative and Affordable Controller for Advanced Real-Time In-Hand Object Reorientation in Robotics Dec 2, 20233 min read